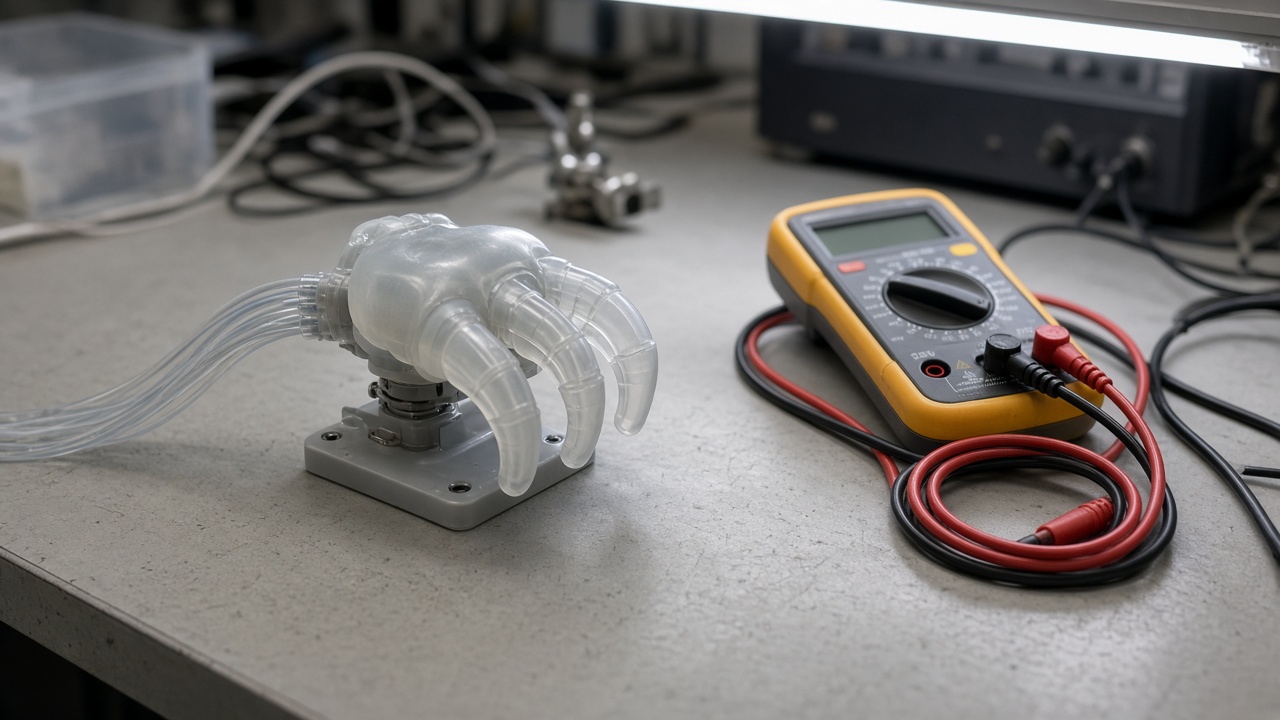
KAIST 주도 팀은 무선 전력 인공근육과 손가락형 그리퍼를 결합한 딱정벌레형 소프트 로봇 BeetleBot을 시연했다. 경첩 없이도 접근·파지·들어올리기가 가능하다.
김상욱 교수 그룹은 칼텍·남양공대와 협력해 8월 Science Advances에 결과를 냈다. 화요일 대학은 터널·조선소 점검 문의가 늘었다며 연구를 다시 소개했다.
근육은 어떻게 움직이나
BeetleBot은 유연한 몸체에 인공근육 액추에이터를 엮고 외부 RF 에너지로 개폐한다. 시각·촉각 센서가 단순 제어 루프에 미끄러짐을 보고 힘을 조절한다. 몸이 순응형이라 좁은 배관에서 딱딱한 드론이 깨질 충돌을 견딘다.
연구진은 구동 속도와 배터리 독립이 한계라고 했다. 현재 데모는 벤치 전원과 단거리 무선 전송이고, 장기 배치는 에너지 밀도가 더 필요하다.
산업이 주목하는 이유
한국 조선·플랜트는 고령화와 밀폐 공간 출입 규제가 강해진다. 사람 대신 탱크에 들어가 볼트를 건져 오거나 부식을 샘플링하는 손바닥 크기 스카우트는 매력적이다. 상용화는 멀지만 경제성은 정비다.
프로젝트는 KAIST가 Nature에 낸 결정론적 MoS₂ 성장 논문과 별개다. BeetleBot은 반도체가 아니라 가동 중단 시간을 줄이는 유지보수 경제에 가깝다.
다음 실험
팀은 올해 말 부산 외곽 항만의 울퉁불퉁 콘크리트에서 야외 시험을 한다. 염분 공기에서 무선 전력이 버티는지 본다. 그리퍼가 살아남으면 이미 소프트 로봇 정찰에 관심 있는 국방 연구기관의 공동 펀딩 요청이 예상된다.
벤치에서 필드로
칼텍은 반복 파지에서 근육이 과열되지 않게 하는 무선 전력 전자를 넣었다. 남양공대는 미끄러지기 전에 감지하는 촉각 피부를 제공했다. 모듈 합은 스마트폰보다 가볍고 배관 점검의 하중 한계에 맞췄다.
KAIST 기술이전센터는 두 국내 산업가스 회사가 밀폐 탱크 시험을 위해 NDA를 요청했다고 했다. 공개 시험은 없지만 노동 규제가 강해질 때 대학 보도자료를 유지보수 부서가 빠르게 훑는다는 신호다.
규제 경로
산업 안전 규정은 많은 공장에서 기어 로봇을 위험 설비로 본다. KAIST는 사람 출입이 이미 금지된 밀폐 용기에 대한 시범 면제를 고용노동부와 논의 중이라고 했다.
연구팀은 소프트 로봇이 넘어져도 스스로 다시 자세를 잡는 보조 알고리즘을 시험 중이라고 밝혔다. 이 기능이 실전에서 필요한지는 항만 시험 결과에 달렸다. 국내 조선소는 이미 드론 점검을 쓰고 있어 BeetleBot이 보완재인지 대체재인지 비용 비교를 요청했다.
학계에서는 무선 전력 전송 거리가 짧아 중계 코일을 로봇 뒤에 끌고 가야 한다는 지적도 있다. 팀은 코일 무게를 더 줄이는 재료 연구를 병행한다고 했다. 상용화 시점은 2030년대 초반을 목표로 잡고 있다.
방위 연구 쪽에서는 소음이 낮은 점을 장점으로 본다. 다만 군사 응용은 별도 수출 심사가 필요해 학술 데모와 거리가 있다.
소프트 로봇 연구는 국내에서도 여러 팀이 경쟁 중이다. KAIST는 이번 성과가 국제 공동 논문으로 검증됐다는 점을 강조했다. 학생 연구원 채용 문의도 늘었다고 전했다.
기업 후원형 연구비가 확정되면 시제품을 더 크게 키울 수 있다. 현재는 실험실 규모지만, 파이프 점검용 두 번째 프로토타입을 겨울까지 만들 계획이다.
연구비 지원을 받으면 실험 영상을 공개 교육 자료로도 활용할 계획이다. 중고등학교 메이커 교실에서 소프트 로봇 원리를 설명하는 데 쓰일 수 있다.
팀은 다음 학회에서 항만 시험 일정을 발표할 예정이다.