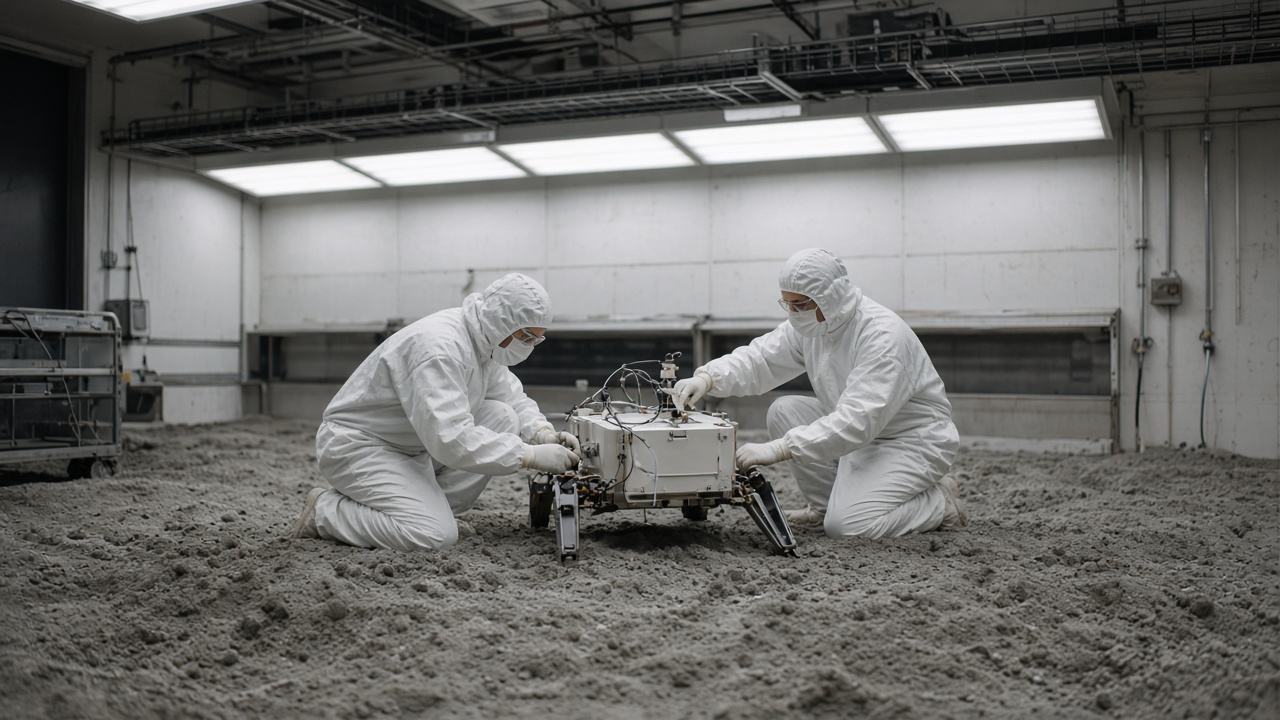
JAXAミッション技術者は今週、地上ホップ試験の月レゴリット緻密化測定をスマート月着陸機SLIMのLEV-1ホッピングローバーから推定したテレメトリと比較する技術ノートを公開した。シオリクレータ着陸域近くで40センチ跳躍を繰り返すと土壌表層数センチがどう緻密化するか記録する。LEV-1を表面で復活させるものではない—2024年1月に計画電池を使い切った—が将来の溶岩チューブ偵察向けに加速度と沈下データを梱包する。
何を測ったか
宇宙科学研究所の研究者は、着陸前のシオリ表面支持力推定に合わせたレゴリット類似床で2.1キログラムのホッピング試験台を走らせた。各ホップは2024年1月リリースで文書化されたLEV-1機構に似たスプリング荷重インパルスを与えた。床下ロードセルが沈下を記録。高速カメラが噴出角を追跡。チームはLEV-1が月で107分間に文書化された7跳躍中にUHFテレメトリバーストを送った間隔とホップ間隔を合わせた。
ノートは類似床で3ホップ後に表層付近のかさ密度が12〜18%増加し、7ホップ目まで逓減—LEV-1がSLIM経由でデータを中継したとき搭載加速度計から推定された限定的な侵入と一致。
著者が強調する限界
JAXAは明示的に、LEV-1がレゴリットをメートル単位で侵入した、またはシオリの地殻が粒径ごと類似床と一致するという主張はしない。実表面の温度サイクルと静電付着はチャンバー試験にない。著者は将来ミッションの現地ペネトロメータ追跡なしに曲線を有人着陸パッド設計に使うことに警告する。
SLIM航法カメラの画像ベース沈下推定は実験室動画より低解像度。写真が曖昧な箇所ではテレメトリをより重く扱う。
ホッピングが緻密化科学で重要な理由
車輪ローバーは履帯で荷重を分散。ホッパーはミリ秒でインパルスを集中。ホップ由来緻密化はマイクロ地震計の足場を安定化するかスカイライト近くの斜面を不安定化する—設計者は両方を定量化する必要がある。2025年のJAXA吉光哲雄チーム主導の査読移動研究は、車輪が塊状噴出物で引っかかる溶岩チューブ縁調査にホッピングが適すると既に論じた。
日本のSLIM教訓を見る国際パートナーにはESAのArgonaut着陸機研究とNASAの小型ロボットホッパー概念がある。JAXAのノートは生の月動画にアクセスできないプログラムがベンチマークできる数値にLEV-1のスタント跳躍を翻訳する。
SLIMが既に証明したこと
SLIMは2024年1月に公称外着陸したが100メートル以内のピンポイント目標を達成し、放射性同位元素ヒーターなしで複数の月昼を運用した。LEV-1はそのサイズで初の地球直結UHF通信を完了した。緻密化データは常に二次製品。JAXAは姿勢制御とSORA-Q球ローバーとのロボット間試験を優先した。
運用者は2024年8月に着陸機が沈黙後SLIMを終了宣言。科学収穫は地球でアーカイブバーストと続く。
次に起きること
ISASは緻密化曲線をSLIM姿勢ログと並べて公開データアーカイブに預ける。続くチャンペーンはLEV-1待機前の最終跳躍を模した斜めホップを試す。月極域探査ミッション計画者は12月期限の着陸装置トレード研究向け1ページ要約を依頼した。
科学を追う読者向けに、お土産ではなく:JAXAはホッピング跳躍を明確な誤差棒付き土力学数値に変えた。それがLEV-1の測定可能なレガシー—小型ロボットがレゴリット上で踊り、各ステップで土壌がどう緻密化するかエンジニアに伝える証明。