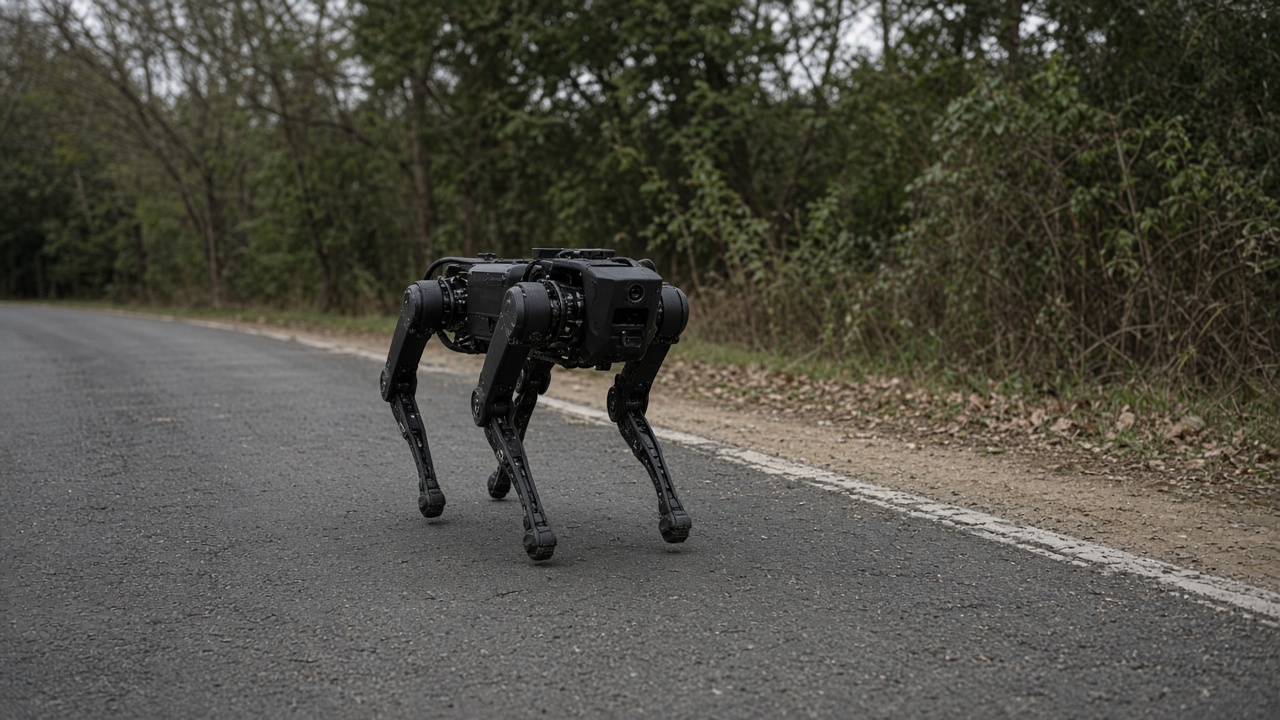
KAIST 주도 연구팀은 4족 보행 로봇 RAIBO2가 단일 배터리 충전으로 규정 마라톤 거리를 4시간 19분 52초에 완주했다고 밝혔다. Nature에 실린 이 지구력 결과는 하드웨어와 제어 공동 설계가 다리 로봇을 실험실 시연을 넘게 할 수 있음을 보여준다.
공학적 선택
바퀴 플랫폼과 달리 다리 로봇은 체중 지지와 발 착지 충격 회수에서 에너지를 잃는다. RAIBO2 팀은 이 손실을 함께 모델링한 뒤 더 가벼운 다리 기구, 저저항 모터 드라이버, 낭비 동작을 최소화하는 보행 정책을 만들었다.
로봇의 운반 비용(transport cost)은 0.25로, 효율적인 인간 달리기에 인용된 0.37 벤치마크보다 낮았고, 유사 배터리의 이전 4족 로봇 대비 사거리를 세 배 가까이 늘렸다고 한다.
스포츠를 넘어서
마라톤급 지구력은 잔해·공장 바닥을 수 시간 걸어야 하는 재난 대응·검사 임무의 대리 지표다. KAIST는 더 빠른 액추에이터, 전원 밀도, 실지 테스트가 상용화 전 과제라고 했다.
한국 로봇 업계는 휴머노이드 홍보가 많지만 RAIBO2 결과는 배터리 팩을 바꾸지 않고 수십 킬로미터를 계속 걸어야 할 때 4족이 여전히 유리함을 보여준다.
실험실과 현장의 간극
RAIBO2 마라톤은 지원 인력이 있는 측정 코스에서 진행됐으며 비구조화 도심이 아니었다. 화재·원전 검사로 옮기려면 논문에 잘 안 나오는 먼지, 계단, 통신 사각이 필요하다.
협력자들은 다음 단계로 불규칙 자갈에서 더 빠른 발 배치와 42km 이상 임무용 교체 배터리 모듈을 언급했다.
산업 정책 각도
산업통상자원부는 2020년대부터 재난 대응용 다리 로봇에 예산을 썼다. Nature 표지는 휴머노이드가 헤드라인과 예산을 잡는 시기에 KAIST가 예산 청문에서 설득력을 얻는 데 도움이 된다.
바퀴 대신 다리를 쓰는 이유는 잔해·계단·불규칙 지형을 걸어야 하는 임무가 많다는 점이다. 마라톤 완주는 그 지구력의 상징적 증거다.
팀은 체중 지지·발 충격에서 나는 에너지 손실을 함께 모델링했고, 가벼운 다리·저저항 드라이버·효율 보행 정책을 통합했다.
실험실 코스와 도심·공장 환경의 차이는 여전히 크다. 먼지·계단·통신 사각은 다음 실지 과제다.
상용화 전에는 더 빠른 액추에이터와 전원 밀도, 장거리 임무용 교체 배터리가 필요하다고 협력자들은 말했다.
한국 로봇 업계가 휴머노이드 홍보에 치우칠 때 4족은 ‘계속 걷기’ 임무에서 경쟁력을 보여준 사례다.
재난·검사·공장 순찰처럼 수십 킬로미터를 팩 교체 없이 이동해야 하는 수요와 직접 연결된다.
연구팀은 4시간 19분 52초에 규정 마라톤을 마쳤다고 밝혔다. Nature 게재는 하드웨어·제어 공동 설계가 실험실을 넘는 지구력을 만들 수 있음을 보여준다.
다음 단계는 불규칙 자갈에서 발 배치 속도를 높이고 42km 이상 임무용 배터리 모듈을 다듬는 것이다.
산업부 재난 로봇 예산과 맞물려 KAIST는 예산 청문에서 연구 깊이를 입증하려 한다.
마라톤 코스는 지원 인력이 있는 측정 환경이었으며, 상용화까지는 더 빠른 액추에이터·전원 밀도·실지 테스트가 남아 있다. 그럼에도 42km 단일 충전은 4족 로봇의 실용성을 높이는 이정표다.
운반 비용 0.25는 효율적인 인간 달리기 기준 0.37보다 낮았고, 이전 4족 대비 사거리를 크게 늘렸다는 점이 논문의 핵심 수치다. KAIST는 남은 과제로 구동 속도와 전원 밀도 개선, 그리고 실지 테스트 확대를 함께 제시했다.