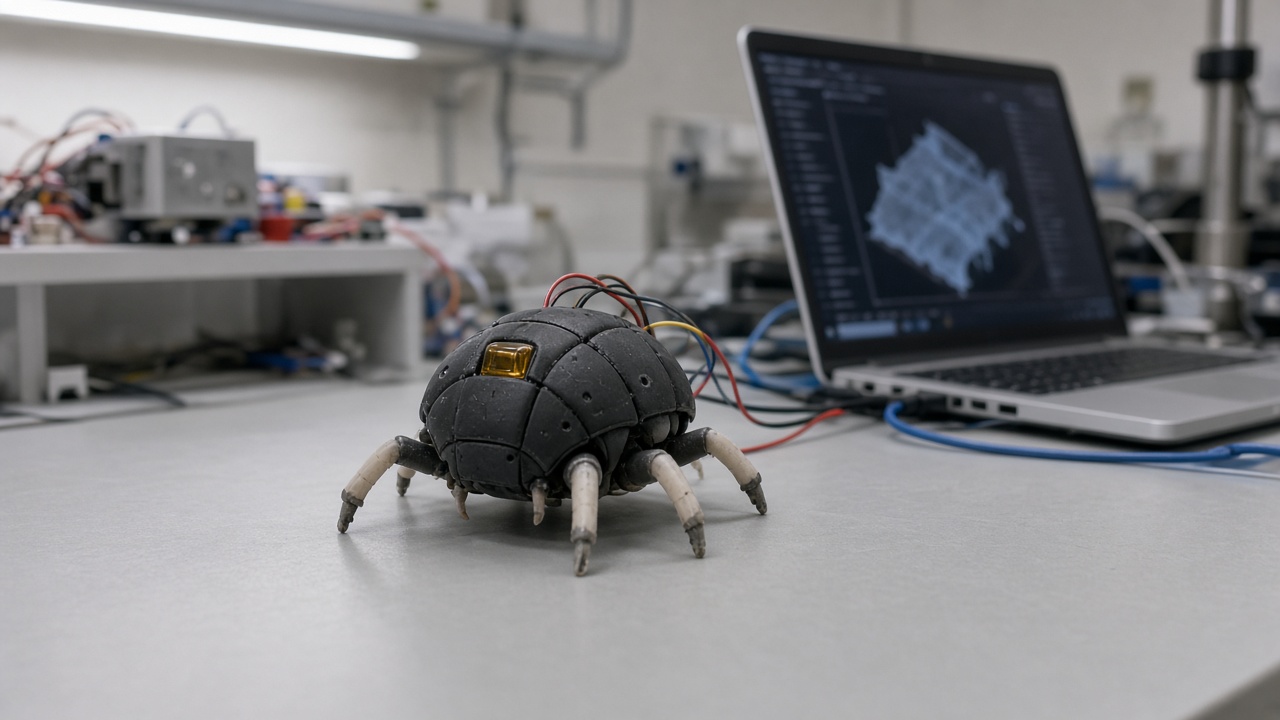
한국과학기술원(KAIST)은 10월 13일 손가락 굽힘으로 조종하고 카메라·촉각 피부가 원격 작업대에 힘 데이터를 돌려주는 손바닥 크기 소프트 로봇 ‘비틀봇(BeetleBot)’을 공개했다.
손가락 각도가 움직임으로 이어지는 방식
조이스틱 대신 조종자는 관절 각도를 읽는 센서 글러브를 착용한다. 작은 굽힘 변화가 거북이 등껍질을 닮은 유연 섀시의 기어 속도와 회전 반경으로 바뀐다. 설계는 한 손을 메모나 안전 난간에 쓰면서 배관·잔해 틈새를 로봇으로 안내해야 하는 검사원을 겨냥한다.
멀리서 보고 느끼기
비틀봇은 실시간 영상용 마이크로 카메라와 외피가 장애물에 닿을 때 압력 급증을 알리는 분산 촉각층을 탑재한다. 연구진은 시각과 촉각을 합치면 원격 조작의 오탐을 줄인다고 말했다. 벽처럼 보이는 그림자는 가벼운 탭 판독으로 확인하거나 기각한다. 팀은 2026년 8월 19일 Science Advances에 구조를 발표했고 모래·자갈·타일 바닥에서 벤치 테스트를 마쳤다.
김상욱 교수가 KAIST 재료공학과에서 주도했고, 칼텍·난양공대 협력자가 소프트 몸체 마찰 시뮬레이션을 맡았다. 한국이 실리콘 복합 피부를 제작하고 미국·싱가포르 그룹이 야외 시연 전 제어 알고리즘을 스트레스 테스트하는 교차 구조다.
소프트 크롤러가 들어갈 자리
공개를 지켜본 산업 파트너는 원전 해체 통로와 선체 조사를 초기 활용 사례로 들었다. 몸체가 부서지기보다 변형되면 경질 드론이 건너뛰는 불규칙 틈새에 끼워 넣을 수 있다. KAIST는 상용 스핀오프 일정을 밝히지 않았지만 특허 출원은 글러브 매핑과 촉각 메시 배치를 모두 다룬다.
로봇 독자에게 10월 시연은 한국 소프트 머신 추진의 데이터 포인트다. 금속 외골격보다 반복 충돌을 견디는 계층 재료다. 다음 테스트 단계는 자율 구간을 넣어 글러브가 매 센티미터를 미세 조종하지 않고 감독하는 모드다.
공개 영상은 조종자가 검지·중지만 조절해 35도 폼 경사면을 오르는 장면을 보여줬다. 촉각 피드백과 화면 힘 지도 사이 지연은 캠퍼스 테스트망에서 120밀리초 미만이었고, 소방 현장 시험 전 더 줄이려 한다. 기술이전실은 국내 로봇 통합 업체 두 곳과 라이선스 논의 중이지만 기자회견에서 MOU 서명은 공개하지 않았다.
한국 지하철 터널에 이미 배치된 바퀴 검사봇과 비교하면 비틀봇은 속도를 형태 적합성과 맞바꾼다. 정비팀은 화학 노출 후 소프트 외피를 씻기 쉽다고 말했고, 오염 제거 시간이 중요할 때 실무적 이점이다.
시제품 자금은 재난 대응 로봇을 겨냥한 과학기술정보통신부 보조금에서 나왔다. 2026년 예산 라인은 산악 수색용 드론 메시 네트워크도 지원한다. 공공 연구비는 공개 논문을 요구해 8월 논문이 10월 하드웨어 투어에 앞선다.
연구팀은 내년 초 소방서와 합동으로 붕괴 잔해 더미에서 통신 두절 상황을 가정한 시험을 계획했다. 그때는 글러브가 매 센티미터를 조종하는 대신 감독만 하는 하이브리드 모드를 시연할 예정이다. 학계에서는 소프트 로봇의 내구 수명 데이터가 아직 짧다는 지적도 있어, 반복 충돌 시험 횟수를 늘리겠다고 밝혔다.
김상욱 교수는 기자들에게 재료 과학과 로봇 공학이 만나는 지점에서 한국이 해외 협력으로 속도를 낼 수 있다고 말했다. 칼텍·난양공대와의 공동 저자 네트워크는 이후 다른 소프트 센서 프로젝트로도 이어질 수 있다.
KAIST 캠퍼스 시연장에서는 관람객이 글러브를 체험해 로봇을 직접 굴려보는 자리도 마련됐다. 안전을 위해 속도 상한을 두었지만, 참가 학생들은 파이프 모형 통로를 통과하는 데 성공했다고 팀이 전했다.